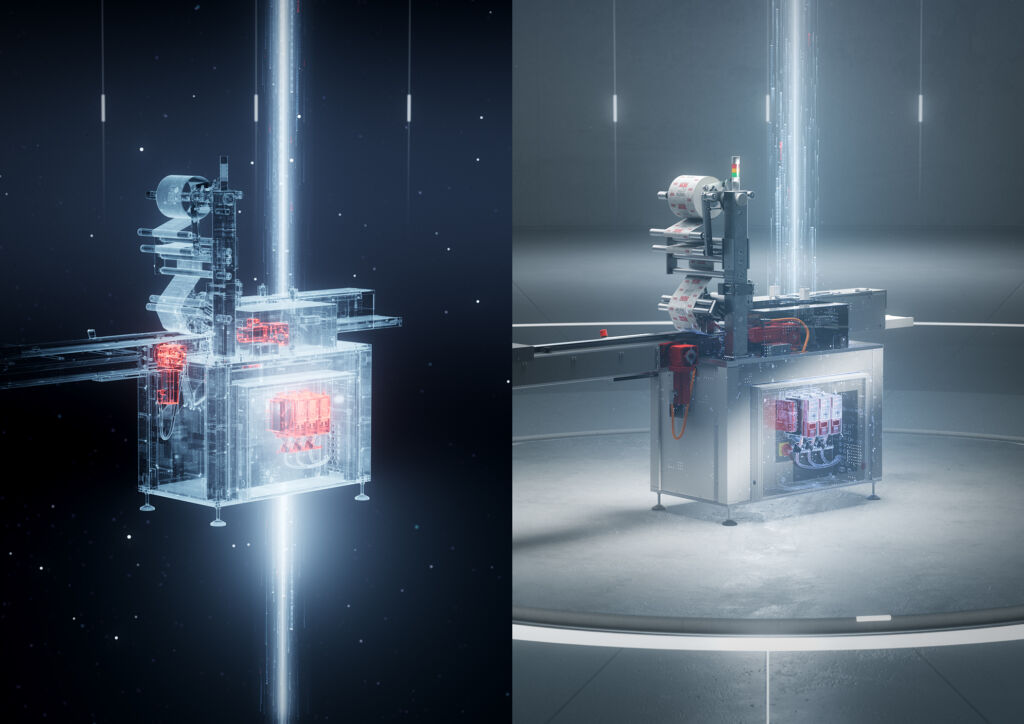
Die Grundidee der virtuellen Inbetriebnahme ist es, eine Produktionsanlage bereits zu testen, wenn sich die reale Maschine noch im Aufbau befindet. So lassen sich in einer frühen Phase des Planungsprozesses Fehler vermeiden und die Projektlaufzeit reduzieren. Die virtuelle Inbetriebnahme ist allerdings nur eine Einsatzmöglichkeit eines digitalen Modells: Digitale Zwillinge bieten für alle Beteiligten im Planungsprozess Vorteile.
Unterstützung in der Entwicklung
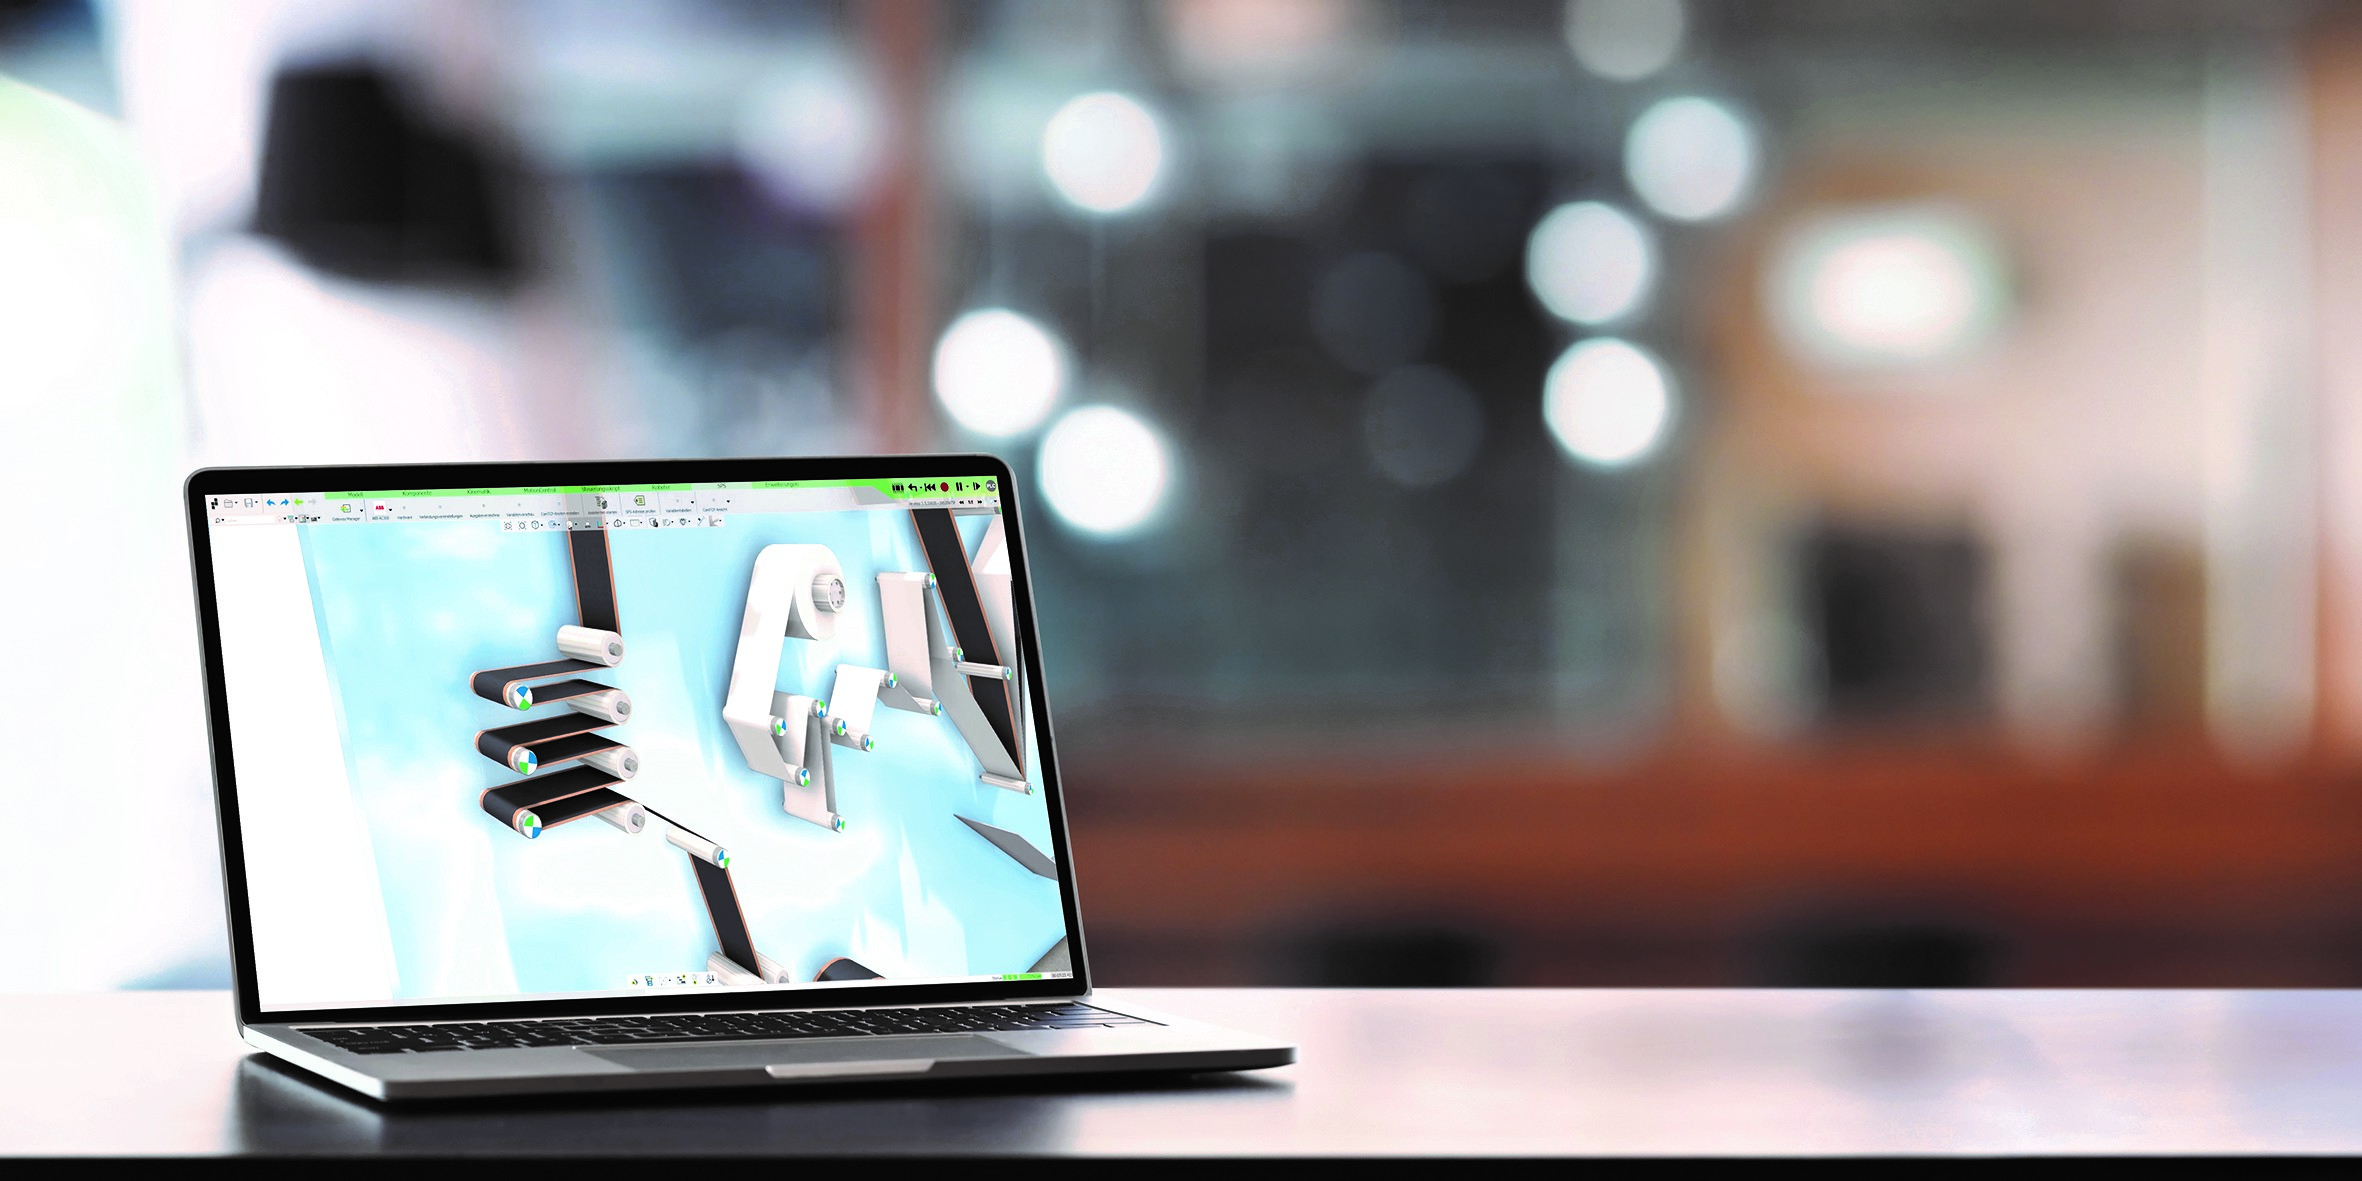
Die physische Simulation der Maschine unterstützt den Konstrukteur und die Programmiererin bei der Verbesserung des Bewegungsablaufs. Dabei wird die Bewegung im ms-Takt berechnet und in gleichen Zeitabständen deterministisch ausgeführt. Die berechneten Positionen werden an das 3D-Modell übergeben, die Bewegung sichtbar gemacht. Das macht deutlich, an welchen Stellen die Mechanik noch anzupassen und welche Parameter im Programm ggf. zu verändern sind.
Der Controller UHX65A von SEW-Eurodrive erhält die für diese Simulation erforderlichen Prozessdaten von einem Test-PC über den Feldbus. Sie werden in den Movikit-Softwaremodulen verarbeitet und in Positionsdaten umgesetzt. Weil die Antriebselektronik noch nicht angeschlossen ist, laufen die Movikits im Simulationsmodus. Dabei simuliert der Controller die Bewegung so, als ob echte Antriebshardware angeschlossen wäre und schickt die virtuellen Positionsdaten an die Software auf dem PC, um dem dreidimensionalen Modell Richtung und Weg zu weisen.
Hilfe bei der Projektierung…
Ein digitales Modell unterstützt auch den Auswahlprozess der Antriebe. So kann man ausprobieren, ob bei der jeweiligen Anwendung z.B. ob ein hochdynamischer Servomotor, eine Wasserkühlung oder eine Kombination mit höherer Massenträgheit verwendet werden sollte und ob sich ein Zwischenkreisverbund anbieten würde. Auf der SEW-Homepage steht das Planungs- und Projektierungstool Workbench zum freien Download bereit. Es hat eine Datei-Import-Funktion für die Simulationsdaten. Drehmomente, Beschleunigung, Geschwindigkeit und Weg werden in Diagrammen dargestellt und fließen in die Antriebsauslegung ein. Für die energetische Auslegung, z.B. die Verwendung von Energiespeichern im Zwischenkreis, stehen weitere Optionen zur Verfügung. Um zu prüfen, ob die Antriebe in die Maschine passen, kann man CAD-Modelle aller Motoren, Getriebe und Elektronikkomponenten im Online-Support generieren und in verschiedenen 3D- und 2D-Formaten herunterladen.
… und beim Programmieren
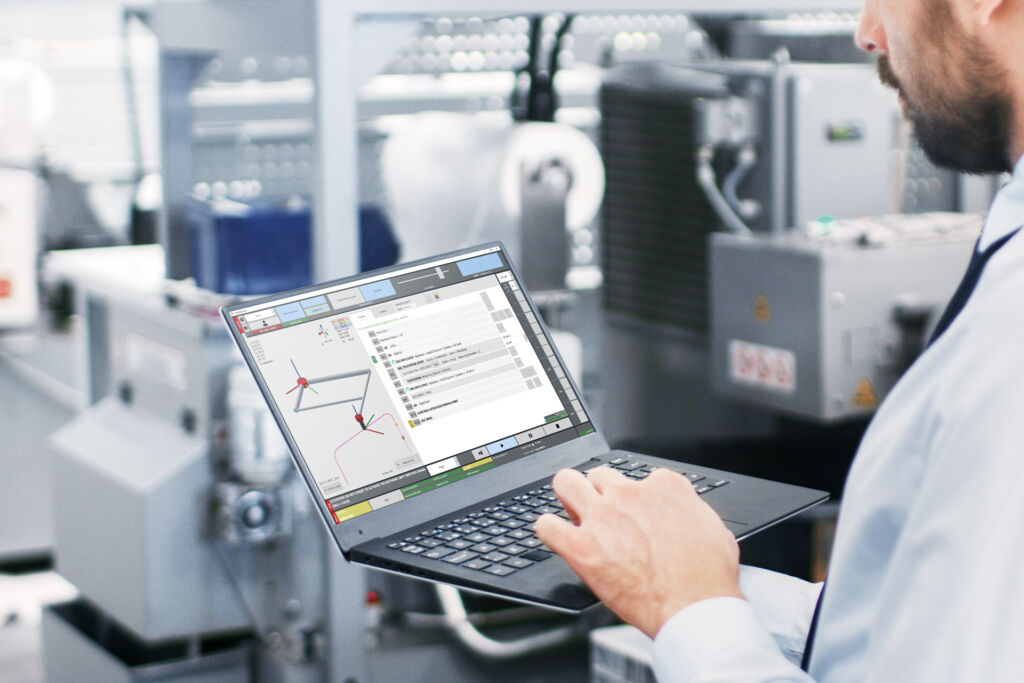
Wenn ein SPS-Programmierer erfahren will, ob Prozessablauf und Bewegungen funktionieren, möchte er den Ablauf der Steuerung im Quellcode beobachten, während er Einblick in die Bewegungsfunktionen hat. Movikit-Softwaremodule visualisieren ein- und ausgehende Feldbusdaten über eine grafische Oberfläche. Damit lässt sich leicht überprüfen, ob alles korrekt umgesetzt wird, auch im Simulationsmodus. Somit kann man das SPS-Programm am Schreibtisch fertigstellen und testen, bevor es in die Antriebselektronik geladen wird. Sogar der simulierte Roboterarm lässt sich komfortabel mit dem RobotMonitor auf dem Bedienteil oder am PC steuern und die Bewegungen genau überprüfen. Weil alle Tests in einer vollständig simulierten Umgebung stattfinden, besteht kein Risiko, dass physische Geräte durch Fehler in der Steuersoftware während der Inbetriebnahme beschädigt werden.
Wenn ein Prozesstechniker vor dem Echtzeitbetrieb sicherstellen möchte, dass seine Annahmen zur Maschine und dem Prozess korrekt sind, kann er in seinem Simulationsprogramm ein detailliertes Modell der Realität erstellen. Dieses verhält sich so, wie es der Prozess mit den entsprechenden Parametern tun würde. Durch den Abgleich der realen Betriebsdaten mit vorher im Digitalmodell berechneten Daten, dem sog. Model Based Monitoring, kann man Fehler im Betrieb frühzeitig erkennen und die Zahl defekter Teile verringert sich. Auch ein erhöhter Energiebedarf, z.B. aufgrund von Maschinenverschleiß, lässt sich leicht erkennen.
Schulung leicht gemacht
Der digitale Zwilling ermöglicht es zukünftigen Maschinenbedienern die Einrichtung und Bedienung der Anlage zusammen mit den Entwicklern der Bedienoberfläche zu üben. Dazu ist die Maschine beispielsweise mit Touchdisplays ausgestattet, die über Ethernet mit der Steuerung verbunden sind. Die Anordnung der Informationen und Schaltflächen auf den Displays entspricht exakt der späteren Anordnung an der Anlage; selbst die Bildschirmdiagonale ist identisch. Nach kurzer Zeit ist das Team einsatzbereit und hat ein genaues Verständnis dafür, wie die Maschine auf Eingaben reagieren wird und welche Maßnahmen im Fehlerfall zu ergreifen sind. Die gesamte Unterweisung kann komplett ohne eine reale Maschine erfolgen.
Technische Anforderungen
Eine wichtige Anforderung für die Simulation mit realen Daten ist, dass der Prozess auf keinen Fall gestört wird. Die Steuerungen UHX65A und UHX86A von SEW-Eurodrive sind ausreichend performant, um zwei Betriebssysteme parallel auszuführen. Somit kann der Programmcode für die Prozess- und Bewegungssteuerung auf einem Echtzeitbetriebssystem laufen, während das Modell auf einem Windows-Betriebssystem ausgeführt wird. Die Daten der Steuerung werden verarbeitet, verglichen und über das Netzwerk auf einem externen Datenspeicher abgelegt. Weil durch die Simulation viele Prozesse parallel laufen, lässt sich die Entwicklung der Maschine deutlich verkürzen.
Bei den SEW-Steuerungen kann die 3D-Simulation unabhängig auf dem Windows-Betriebssystem ausgeführt werden, was einen Vergleich zur realen im Betrieb befindlichen Maschine ermöglicht. Das erlaubt echte Physik-Simulationen mit dem digitalen Zwilling, ohne dass zusätzliche Hardware in die Maschine eingebracht werden muss.
Praktische Simulationsansätze
Zur Realisierung eines virtuellen Modells bietet SEW-Eurodrive zwei Ansätze: Kunden mit eigener Simulationsumgebung können über Movikit SimInterface alle erforderlichen Daten der Antriebselektronik an die Simulation übergeben. Anderenfalls bietet Movikit Simu3DMachine eine schnelle Möglichkeit, die Funktionen einer Maschine ohne komplexe Simulationssoftware abstrakt zu überprüfen. Welche Variante auch genutzt wird – Maschinenbedienern, Programmierern, Konstrukteuren und Endanwendern eröffnen sich völlig neue Möglichkeiten, ihre Projekte effizienter, schneller und ressourcenschonender zu planen und zu verbessern.